Defensa, robotaxis e industria fijan los criterios críticos para retirar la supervisión humana de la inteligencia artificial
La industria de la autonomía aplicada se enfrenta a su mayor reto operativo: determinar con absoluta certeza técnica el momento en que un algoritmo está preparado para operar en entornos reales sin intervención humana. La convergencia entre aeronaves de combate no tripuladas, transporte de mercancías por carretera y robótica colaborativa en plantas de producción está acelerando la necesidad de establecer métricas objetivas de validación, donde el margen de error del software debe ser nulo.
Autonomía en defensa: toma de decisiones a alta velocidad
El despliegue de sistemas autónomos en escenarios críticos ha encontrado en el sector de la defensa su campo de pruebas más exigente. En este ámbito, Shield AI ha logrado posicionar su plataforma agnóstica de software Hivemind en el programa de aeronaves de combate colaborativas (CCA) de la Fuerza Aérea de Estados Unidos. La compañía, que cerró una ronda de financiación Serie G de 1.500 millones de dólares alcanzando una valoración de 12.700 millones, diseña algoritmos de control, percepción y sistemas multi-robot destinados a operar en entornos donde las comunicaciones están degradadas o bloqueadas de forma intencionada.
El desarrollo de estos sistemas evidencia que la validación en misiones críticas requiere superar el aprendizaje supervisado convencional. La inteligencia artificial debe responder con determinismo ante situaciones imprevistas, garantizando no solo una tasa de acierto estadística elevada, sino la predictibilidad del comportamiento del agente autónomo en situaciones de alta presión operativa.
El salto al transporte comercial y la prueba del conductor virtual
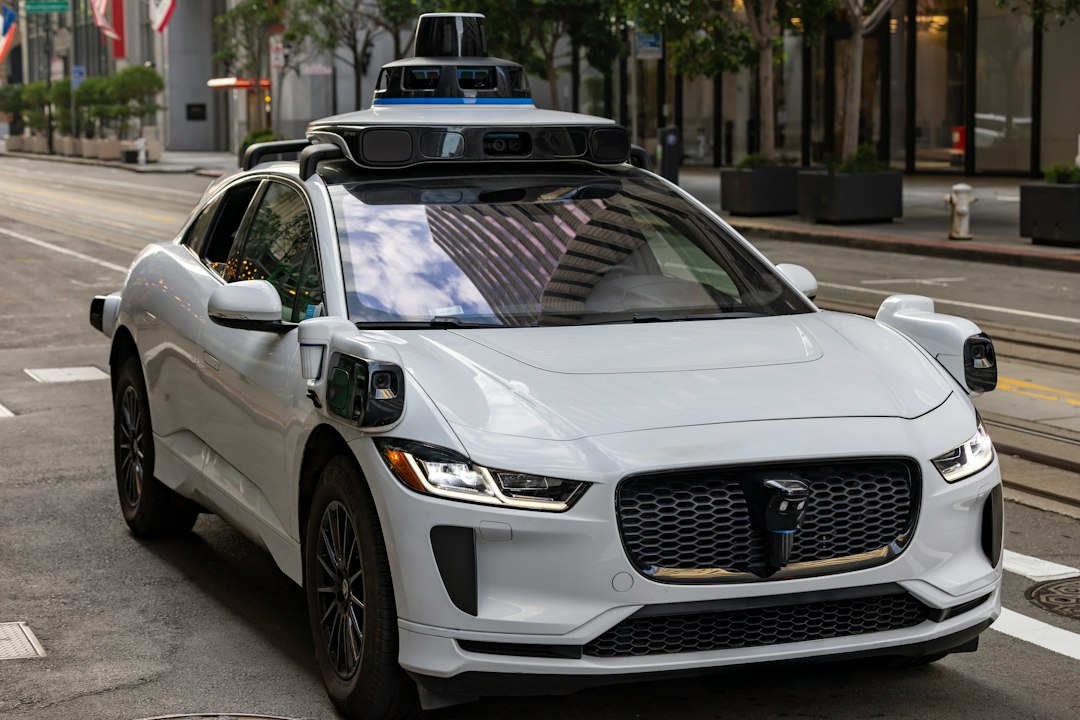
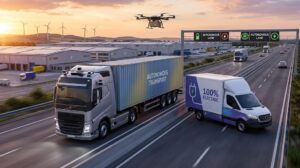
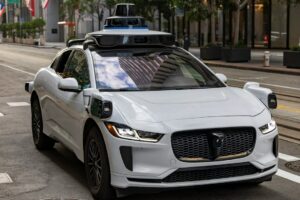
En el sector civil, la eliminación de la figura del conductor de seguridad representa el principal escollo técnico y regulatorio para la rentabilidad de las flotas. La tecnológica Waabi, tras levantar 1.000 millones de dólares en capital y sellar una alianza estratégica con Uber para desplegar más de 25.000 vehículos autónomos con su sistema Waabi Driver, centra su estrategia en la simulación predictiva de última generación.
A diferencia de los enfoques basados en acumular millones de kilómetros en vías públicas, el desarrollo se apoya en simuladores inmersivos como Waabi World, diseñados para someter al software a situaciones límite («edge cases») que rara vez ocurren en la conducción diaria. Las empresas del sector coinciden en que, mientras que firmas comerciales buscan consolidar modelos de negocio basados en robotaxis, el paso final hacia camiones autónomos de gran tonelaje sin tripulación humana exige una certificación matemática de la redundancia en sistemas de dirección y frenado.
La experiencia acumulada por los grandes operadores demuestra que las condiciones meteorológicas y los imprevistos viales suponen la mayor barrera técnica. La industria ha tenido que aprender a resolver fallos imprevistos de navegación en entornos complejos para evitar incidentes que pongan en duda la madurez tecnológica de las flotas ante reguladores y usuarios.
Robótica colaborativa y el factor de la confianza humana
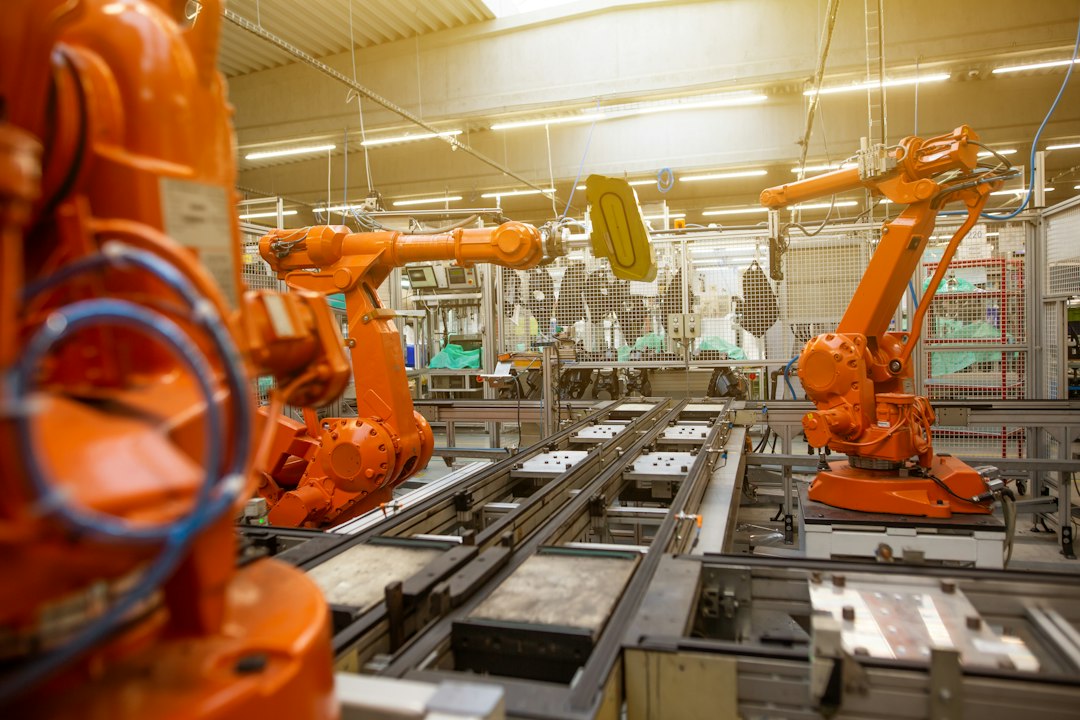
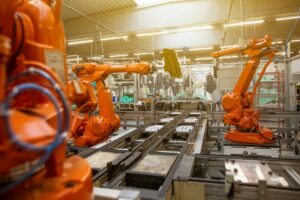
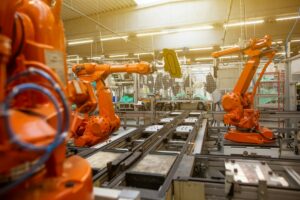
El tercer pilar de esta evolución técnica se libra en el suelo de las fábricas y centros logísticos. Desde el Centro de Robótica Autónoma de General Motors, la atención técnica se traslada de la navegación pura a la coexistencia y seguridad funcional cuando las máquinas operan junto a operarios humanos.
La trayectoria de plataformas móviles industriales autónomas demuestra que la adopción tecnológica depende de la transparencia predictiva del robot. Los sistemas deben cumplir tres condiciones indispensables antes de operar en espacios compartidos sin barreras físicas:
- Percepción volumétrica en tiempo real: Identificación inmediata de trabajadores en zonas de sombra o con baja visibilidad.
- Maniobras de escape seguras: Protocolos de detención o desvío que no introduzcan nuevos riesgos cinéticos en la cadena de producción.
- Interacción contextual clara: Comunicación visual o acústica que anticipe los movimientos de la máquina al personal del entorno.
El consenso entre los desarrolladores de sistemas aeroespaciales, vehículos autónomos y robótica industrial refleja que un sistema «casi listo» es inviable en el mundo real. La transición hacia el despliegue a escala de la inteligencia artificial física pasa necesariamente por estandarizar auditorías independientes que confirmen cuándo el software puede asumir, con todas las garantías de seguridad, el control de la misión.

Publicar comentario
Lo siento, debes estar conectado para publicar un comentario.